HELIA
- Ansprechperson:
- Förderung:
BMFTR
- Projektbeteiligte:
Universitätsklinikum Würzburg (UKW), Forschungszentrum Jülich (FZJ), FZI Forschungszentrum Informatik, Karlsruher Institut für Technologie (KIT)
- Starttermin:
01.10.2025
- Endtermin:
30.09.2028
Entwicklung eines sprachgesteuerten mobilen Laufroboters zur Unterstützung bei wiederkehrenden Aufgaben im Klinikalltag.
Projektbeschreibung
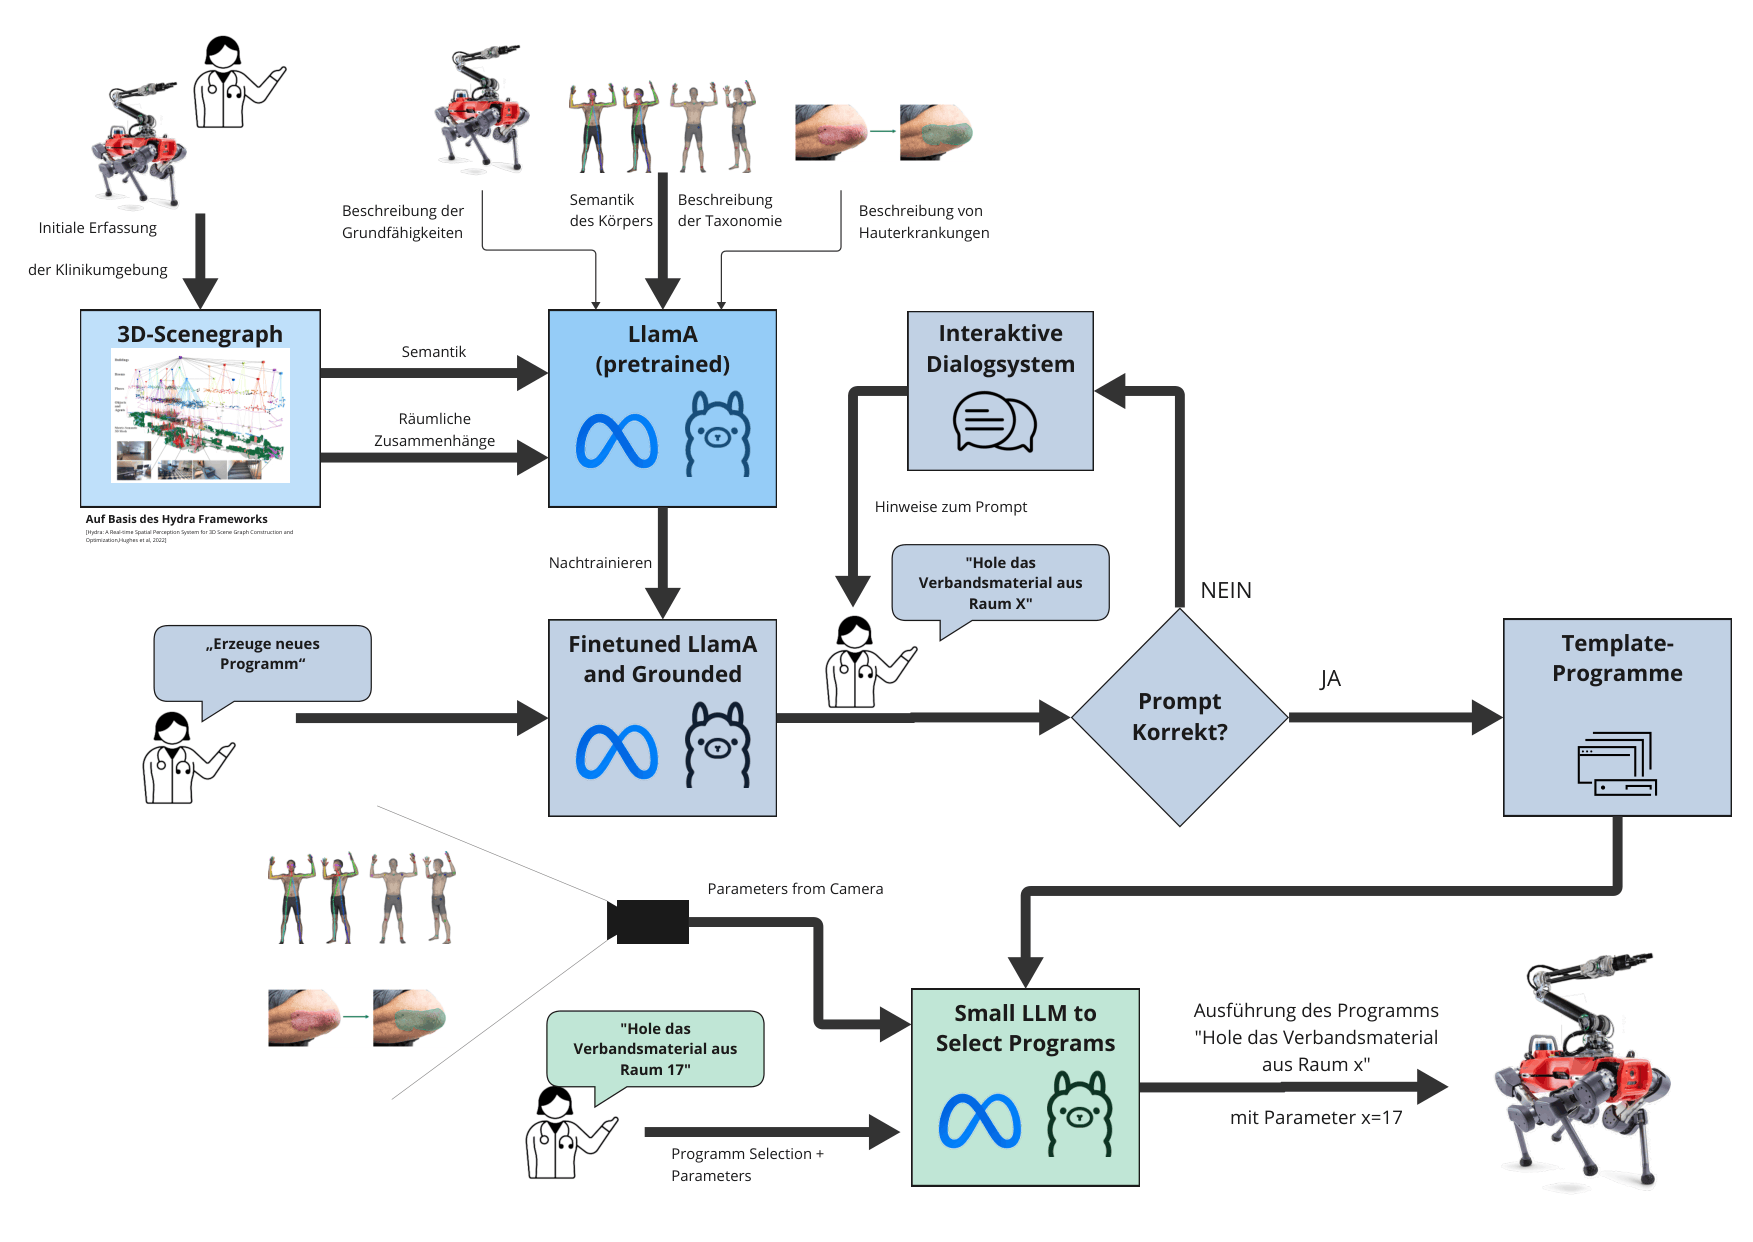
Das Projekt HELIA (Helfender Roboter im Klinikalltag) beschäftigt sich mit der Entwicklung eines mobilen Laufroboters, der das Klinikpersonal bei wiederkehrenden Aufgaben wie dem Holen und Transportieren von Gegenständen sowie einfachen Handhabungsaufgaben unterstützt. Ziel ist es, das Personal im klinischen Alltag zu entlasten und eine flexible, intuitive Interaktion zwischen Menschen und Roboter zu ermöglichen.
Hierzu kommt der vierbeinige Roboter ANYmal D zum Einsatz, der mit einem Leichtbau-Roboterarm ausgestattet ist. So kann der Roboter gut über mehrere Etagen bzw. auch in verschiedenen Gebäuden verteilte Bereiche einer Klinik erreichen, und auch aktiv mit Gegenständen und seiner Umgebung interagieren. Eine zentrale Herausforderung besteht darin, natürlichsprachliche Anweisungen zuverlässig in ausführbare Aktionen zu übersetzen und diese auch in dynamischen Umgebungen mit Menschen, Hindernissen und sich verändernden Objektpositionen sicher umzusetzen. Darüber hinaus müssen die Bewegungen des Roboters und seines Arms geschickt koordiniert werden, insbesondere wenn Manipulationsaufgaben eine gemeinsame Steuerung von Arm und Körper erfordern.
HELIA verfolgt einen modularen Autonomieansatz, der eine semantische, agentenbasierte Aufgabenplanung mit wiederverwendbaren Roboterfähigkeiten und erlernten Bewegungsabläufen verbindet. Große Sprachmodelle (Large Language Models, LLMs) unterstützen dabei die Interpretation von Anweisungen und die Erstellung ausführbarer Aufgabenpläne unter Berücksichtigung von aktuellem Umgebungswissen, verfügbaren Fähigkeiten und betrieblichen Regeln. Einzelne Fähigkeiten wie Navigation, Fortbewegung und Greifen werden über definierte Schnittstellen bereitgestellt und können flexibel zu leicht ausführbaren Arbeitsabläufen kombiniert werden. Eine mehrstufige Überwachung überprüft dabei die Zulässigkeit von Aktionen, die Ausführbarkeit einzelner Fähigkeiten und den tatsächlichen Erfolg der Aufgaben. Neue physische Roboterfähigkeiten können jederzeit neu entwickelt bzw. trainiert und validiert werden.
Für die Umsetzung werden klassische Verfahren der Wahrnehmung und Planung mit Reinforcement-Learning-basierten Roboterbewegungen sowie perspektivisch Vision-Language-Action-Modellen (VLA) für die Manipulation kombiniert. Die Fähigkeiten werden in Simulation entwickelt und getestet, bevor sie auf den realen Roboter übertragen und dort validiert werden. Dabei wird abhängig von der Aufgabe zwischen einzelnen Bewegungsfähigkeiten und einer ganzheitlichen Steuerung von Körper und Arm unterschieden.
Auf diese Weise soll HELIA ermöglichen, bestehende Roboterfähigkeiten flexibel über natürlichsprachliche Anweisungen zu neuen Arbeitsabläufen zusammenzustellen, ohne jede Aufgabenfolge einzeln programmieren zu müssen.